
Рак лёгкого остаётся серьёзной проблемой общественного здравоохранения как в США, так и во всём мире. В США он занимает второе место по частоте диагностирования среди онкологических заболеваний и является ведущей причиной смерти от рака у мужчин и женщин.¹ ² В мировом масштабе рак лёгкого — наиболее часто диагностируемое злокачественное новообразование и основная причина онкологической смертности: ежегодно от него умирают около 1,8 млн человек.³–⁵ Современные средства визуализации, включая компьютерные томографы (КТ) и интраоперационные системы конусно-лучевой компьютерной томографии (КЛКТ), такие как Ziehm Vision RFD 3D, играют важную роль в раннем обнаружении подозрительных узлов лёгких и повышении диагностической результативности их биопсии.
Несмотря на достижения в лечении, высокая смертность от рака лёгкого во многом обусловлена тем, что заболевание часто выявляют на поздних стадиях. Ранняя диагностика имеет решающее значение: выживаемость пациентов, у которых рак выявлен на ранней стадии, существенно выше, чем при позднем обнаружении. Это подчёркивает важность профилактических мер и выявления заболевания на ранних этапах.¹ ⁴ ⁶
Лёгочные узлы — небольшие округлые или неправильной формы образования в лёгких — часто обнаруживаются при лучевых исследованиях и имеют значительное
Хотя большинство узлов лёгких доброкачественные, до 6 % из них оказываются злокачественными. Поэтому особенно важны точная диагностика и эффективная тактика ведения пациентов.¹⁰ ¹¹
Трансторакальная тонкоигольная аспирация или биопсия под контролем КТ (TTNA) считается общепринятым методом исследования лёгочных узлов благодаря высокой диагностической точности — более 90 %.¹² Однако процедура сопряжена со значительным риском осложнений, прежде всего пневмоторакса, частота которого превышает 15–25 %.¹²–¹⁴ Бронхоскопическая биопсия традиционно была менее точной, но обладает важными преимуществами: меньшей инвазивностью, более низким риском осложнений (в частности, пневмоторакса — менее 3 %) и возможностью одновременно оценить лимфатические узлы средостения с помощью эндобронхиального ультразвукового исследования.¹² ¹⁴–¹⁷
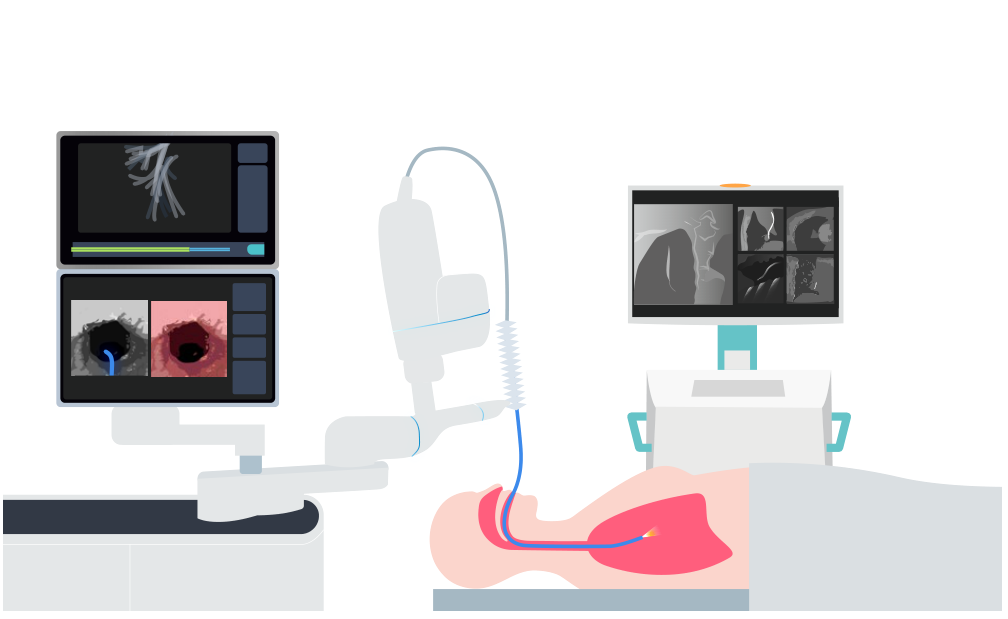
За последнее десятилетие методы периферической бронхоскопии значительно усовершенствовались. Важным этапом стало появление электромагнитной навигационной бронхоскопии, позволяющей отслеживать положение бронхоскопа в лёгком в реальном времени.¹⁴–¹⁶ Позднее роботизированная бронхоскопия дополнительно улучшила навигацию, манёвренность и стабильность инструмента в бронхиальном дереве, обеспечив более точное наведение на периферические лёгочные узлы.¹⁶ ¹⁷
Роботизированная бронхоскопия обеспечивает более точное управление и устойчивое положение инструмента по сравнению с ручными методиками, снижает утомляемость оператора и повышает точность манипуляций. Благодаря этому удаётся проникать глубже в периферические отделы лёгких — вплоть до трёх дополнительных генераций бронхов по сравнению с традиционными бронхоскопами. Улучшенные манёвренность и управляемость могут повышать точность биопсии, её диагностическую результативность и качество клинических исходов.¹⁶–¹⁹
В настоящее время диагностическая результативность роботизированной бронхоскопии несколько уступает трансторакальной тонкоигольной аспирации под контролем КТ (TTNA), однако технологические и методические усовершенствования способны сократить этот разрыв.¹² ¹⁷–²¹ В исследовании Lee-Mateus и соавторов показано, что роботизированная бронхоскопия может достигать сопоставимой с TTNA точности при получении образцов лёгочных узлов.²² При этом частота осложнений значительно ниже: пневмоторакс возникает менее чем в 3 % случаев, кровотечение — менее чем в 1 %.²⁰ ²¹ Метод также позволяет в рамках одной процедуры провести стадирование лимфатических узлов средостения, обеспечивая комплексное обследование при раке лёгкого, снижая дискомфорт пациента и затраты на медицинскую помощь.¹⁶–¹⁹ ²² Дальнейшие исследования и развитие технологий могут сделать роботизированную бронхоскопию новым стандартом диагностики периферических лёгочных узлов. Интеграция интраоперационной визуализации в реальном времени, в частности конусно-лучевой КТ, существенно повышает точность роботизированной бронхоскопии. Это особенно важно, поскольку благодаря расширению применения диагностической КТ всё чаще выявляются очень небольшие очаги, нередко менее 1 см. Без интраоперационной КЛКТ достоверно локализовать такие образования было бы сложно, что повышало бы риск ложноотрицательных результатов биопсии.¹⁶ ²³–²⁷ Таким образом, современные методы визуализации имеют ключевое значение для повышения точности диагностики лёгочных узлов. Существенная проблема бронхоскопической биопсии — расхождение между положением узла на предоперационной КТ и его фактическим расположением в подвижном лёгком во время вмешательства. Это явление называют CT-to-body divergence — расхождением между КТ-изображением и реальной анатомией. Оно возникает вследствие изменения объёма лёгких, положения пациента, ателектаза под действием анестезии и дыхательных движений. Конусно-лучевая КТ позволяет решить эту проблему благодаря визуализации непосредственно во время процедуры: врач подтверждает положение биопсийного инструмента относительно очага, при необходимости корректирует его и удостоверяется, что инструмент находится внутри образования (tool-in-lesion confirmation). Это уменьшает вероятность ложноотрицательных результатов и повышает точность биопсии.¹⁷ ²³–²⁷
Интеграция интраоперационных методов визуализации в реальном времени, таких как конусно-лучевая КТ, существенно повышает точность роботизированной бронхоскопии. Это особенно важно, поскольку благодаря более широкому применению диагностической КТ всё чаще выявляют небольшие очаги,
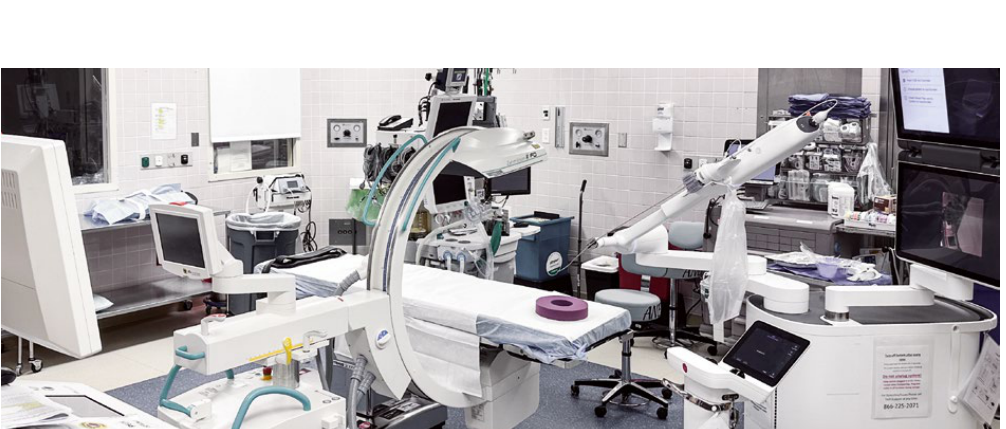
Преимущества Ziehm Vision RFD 3D
Мобильная 3D С-дуга Ziehm Vision RFD 3D позволяет выполнить трёхмерное сканирование менее чем за 3 минуты — от подготовки до создания мультипланарной реконструкции (MPR). Доступно несколько режимов в зависимости от размеров пациента: Pediatric / Low Dose («Педиатрический / низкая доза»), Adult («Взрослый») и Large («Крупный пациент»); выбор режима влияет на лучевую нагрузку. Значения CTDI для области «Позвоночник» составляют 7,8 мГр в режиме Adult и 23,7 мГр в режиме Large Patient — ниже, чем у сопоставимых С-дуг. Переменный изоцентр (запатентованная технология SmartScan) позволяет центрировать очаги в периферических отделах лёгкого и избегать столкновений со столом, характерных для изоцентрических С-дуг. Плоскопанельный детектор на основе комплементарной металл-оксид-полупроводниковой технологии (CMOS) с размером пикселя 100 мкм обладает повышенной чувствительностью и позволяет получать изображение сопоставимого качества при меньшей дозе излучения. Объём 3D-сканирования составляет 19,8 × 19,6 × 18 см при разрешении 512³ вокселей. Технология уменьшения металлических артефактов Ziehm Iterative Reconstruction (ZIR) помогает чётко визуализировать подозрительные ткани и точно определять положение биопсийных инструментов. Компактная площадь основания — 0,8 м² — позволяет разместить систему в различных операционных.
Порядок проведения роботизированной бронхоскопии с интраоперационной КЛКТ
Предоперационное планирование
Предоперационное планирование обычно проводится за несколько дней до вмешательства. Высокоразрешающую КТ грудной клетки с тонкими срезами (менее 2 мм) загружают в программное обеспечение PlanPoint компании Intuitive. После обозначения интересующего узла на сформированной программой трёхмерной модели бронхиального дерева система автоматически создаёт навигационный маршрут и определяет анатомические границы. Оператор
может просмотреть, отредактировать и утвердить план с учётом собственных предпочтений, обеспечивая оптимальную навигацию во время вмешательства. Программа также формирует виртуальный бронхоскопический маршрут с эндобронхиальным изображением пути к узлу. Готовый план сохраняют на USB-накопитель для использования в день процедуры. Этап 1 — анестезия и укладка пациента.
Этап 1. Анестезия и укладка пациента
В день вмешательства пациента укладывают на спину на операционный стол, совместимый с рентгеноскопией. Проводят общую анестезию с недеполяризующей нейромышечной блокадой, затем интубацию трахеи. Искусственную вентиляцию лёгких выполняют по протоколу с высоким дыхательным объёмом, высоким положительным давлением в конце выдоха (PEEP) и низкой долей кислорода во вдыхаемой смеси (FiO₂) для профилактики ателектазов.
Этап 2. Подготовка системы конусно-лучевой КТ Ziehm Imaging
Параметры вентиляции пациента и расположение дыхательных трубок корректируют, чтобы обеспечить вращение С-дуги Ziehm Vision RFD 3D. Систему 3D-рентгеноскопии устанавливают над пациентом и центрируют узел в переднезадней проекции. Проверяют отсутствие препятствий для безопасного вращения С-дуги. При достижении угла 90° регулируют высоту операционного стола, чтобы узел располагался по центру боковой проекции, что подтверждают рентгеноскопически. После этого проверку на возможные столкновения завершают.
Этап 3. Подключение роботизированной системы Ion
После проверки отсутствия столкновений роботизированную руку системы бронхоскопии Ion присоединяют к фирменному поворотному адаптеру на эндотрахеальной трубке у головы пациента. Такое расположение позволяет избежать контакта роботизированной системы с С-дугой во время трёхмерного сканирования.
Этап 4. Навигация с помощью роботизированного бронхоскопа
После подключения роботизированной руки бронхоскоп продвигают по дыхательным путям пациента с помощью специального контроллера. Наружный диаметр бронхоскопа составляет 3,5 мм, диаметр рабочего канала — 2,0 мм. Возможность изгиба на 180° обеспечивает доступ к периферическим отделам лёгких и всем 18 сегментам. Система оснащена технологией определения формы (shape-sensing), которая в реальном времени предоставляет точные сведения о положении и конфигурации инструмента, обеспечивая устойчивость при навигации и биопсии.
Визуальный зонд Ion, вводимый в рабочий канал катетера, обеспечивает изображение дыхательных путей в реальном времени с углом обзора 120° и помогает продвигаться к цели. Сначала катетер проводят через все долевые бронхи для регистрации — совмещения виртуального изображения с изображением камеры посредством ориентации бронхоскопа относительно дыхательных путей пациента.
После регистрации оператор следует заранее построенному маршруту к целевому узлу. Достигнув виртуального положения образования, катетер устанавливают перед его виртуальным центром. Затем визуальный зонд извлекают и вводят в рабочий канал радиальный датчик эндобронхиального УЗИ (EBUS). Под непрерывным рентгеноскопическим контролем датчик продвигают к узлу. Если получен ультразвуковой сигнал, соответствующий образованию, на ту же глубину вводят иглу 21G под контролем рентгеноскопии, после чего выполняют 3D-сканирование с помощью Ziehm Vision RFD 3D.
Если радиальный EBUS не выявляет узел, датчик позиционируют по расчётному расстоянию до виртуального образования и проводят КЛКТ для определения дальнейших корректировок.
Этап 5. КЛКТ-сканирование и подтверждение положения инструмента внутри очага
После продвижения инструмента в лёгкое и его совмещения с виртуальным узлом проводят визуализацию в реальном времени для подтверждения нахождения инструмента внутри образования и устранения расхождения между предоперационной КТ и реальной анатомией. Перед КЛКТ рентгенолаборант повторяет проверку отсутствия столкновений. Затем на 40 секунд выполняют задержку дыхания на высоте вдоха, в течение которой проводится сканирование. После него вентиляцию возобновляют.
Оператор изучает КЛКТ-изображения на мониторе Ziehm и определяет, находится ли инструмент внутри очага. Если положение подтверждено, можно приступать к биопсии.
Если инструмент находится вне очага, по КЛКТ-изображениям определяют необходимые изменения положения роботизированного катетера. Для точной коррекции направления используется эндолюминальный компас системы Ion. Например, если КЛКТ показывает, что для совмещения инструмента с очагом его нужно переместить вверх, катетер можно сместить строго в этом направлении. После достижения нужного положения повторно выполняют радиальное EBUS и/или КЛКТ, чтобы подтвердить нахождение инструмента внутри очага.
Этап 6. Биопсия образования
Если инструмент находится внутри очага и представляет собой иглу, аспирацию выполняют под контролем двумерной рентгеноскопии. Если используется радиальный EBUS, иглу под двумерным рентгеноскопическим контролем продвигают в то же положение, которое занимал ультразвуковой датчик, после чего выполняют биопсию. Помимо игольной аспирации возможна трансбронхиальная биопсия щипцами или криозондом диаметром 1,1 мм. Если в дифференциальной диагностике рассматривается инфекция, можно также выполнить бронхоальвеолярный лаваж.
Клинический пример
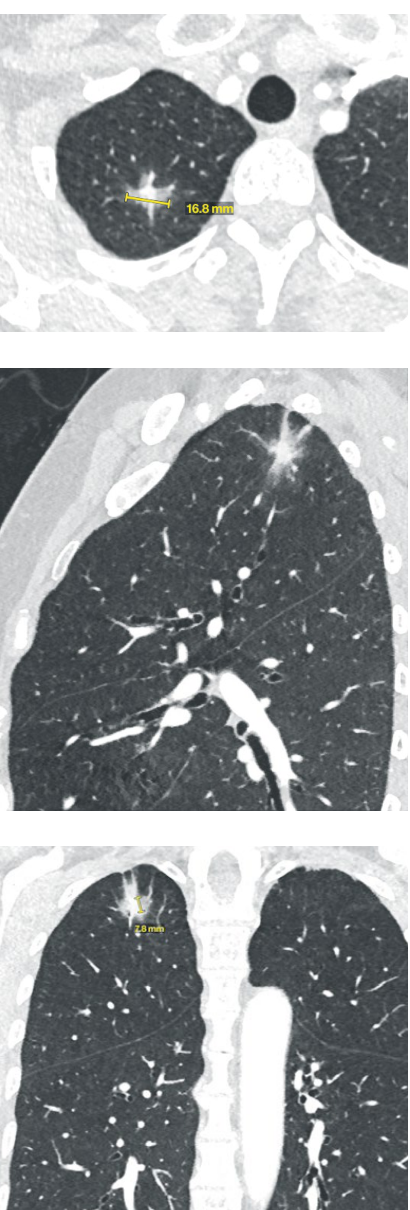
Пациентка 63 лет с гиперлипидемией и амблиопией левого глаза была направлена из офтальмологической поликлиники в отделение неотложной помощи в связи с подозрением на окклюзию центральной артерии сетчатки левого глаза и необходимостью исключить инсульт. Инсульт исключили, однако при КТ шеи случайно обнаружили лёгочный узел. При прицельной КТ грудной клетки выявили частично солидный узел размером 1,7 см с солидным компонентом 8 мм в верхней доле правого лёгкого, подозрительный на образование из спектра аденокарциномы (рисунок 1). Было решено провести биопсию узла верхней доли правого лёгкого под контролем роботизированной бронхоскопии и одновременно выполнить стадирование лимфатических узлов средостения с помощью эндобронхиального УЗИ под одной анестезией.
В день вмешательства пациентку интубировали эндотрахеальной трубкой диаметром 8,5 мм в условиях тотальной внутривенной анестезии и недеполяризующей нейромышечной блокады с вентиляцией по протоколу высокого дыхательного объёма и высокого PEEP. Рентгеноскопическую систему и операционный стол отрегулировали так, чтобы узел верхней доли правого лёгкого находился в центре переднезадней и боковой проекций. После проверки безопасности вращения Ziehm Vision RFD 3D роботизированную руку Ion и катетер присоединили к эндотрахеальной трубке. Затем катетер провели к узлу верхней доли правого лёгкого по заранее построенному маршруту.
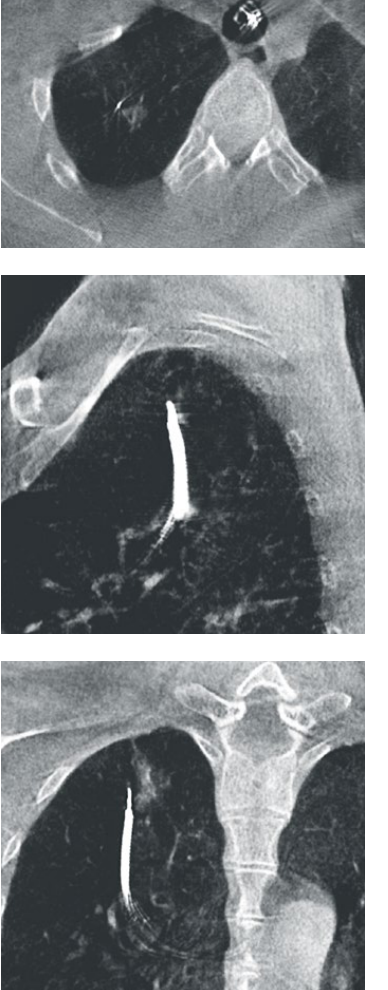
После достижения виртуального положения узла в очаг ввели биопсийный инструмент. На высоте вдоха с задержкой дыхания выполнили трёхмерное КЛКТ-сканирование. Изображения показали, что кончик иглы расположен латеральнее и кпереди от очага (рисунок 2). С помощью эндолюминального компаса роботизированный катетер сместили медиально и кзади. Затем иглу 21G продвинули в предполагаемое положение узла и при задержке дыхания на высоте вдоха повторили КЛКТ. Повторное сканирование подтвердило нахождение иглы внутри очага в аксиальной, корональной и сагиттальной плоскостях (рисунок 3). В той же точке лёгочной паренхимы выполнили несколько трансбронхиальных игольных аспираций и щипцовых биопсий. Кроме того, для стадирования провели трансбронхиальную игольную аспирацию лимфатического узла корня правого лёгкого под контролем эндобронхиального УЗИ.
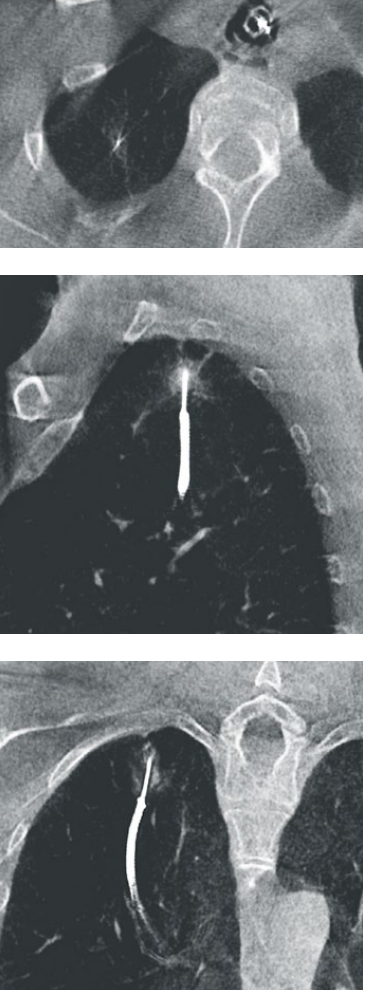
Пациентку выписали из стационара; в амбулаторных условиях она прошла ПЭТ/КТ для стадирования заболевания. Был диагностирован рак лёгкого — аденокарцинома стадии IA2. В течение четырёх недель после обнаружения узла пациентке выполнили робот-ассистированную клиновидную резекцию верхней доли правого лёгкого.
Таким образом, сочетание роботизированной бронхоскопии с конусно-лучевой КТ в реальном времени, реализуемой с помощью С-дуги Ziehm Vision RFD 3D, существенно изменило подходы к диагностике и ведению пациентов с лёгочными узлами. Метод обеспечивает точную навигацию к периферическим образованиям, снижает частоту осложнений, позволяет одновременно стадировать лимфатические узлы средостения и представляет собой перспективную альтернативу традиционной трансторакальной биопсии. По мере развития технологий он может стать стандартом оказания помощи, повысить диагностическую результативность, уменьшить дискомфорт пациентов и обеспечить более комплексную оценку рака лёгкого, улучшая результаты лечения.
Источники
- Belafsky, P C., & Kuhn, M A. (2013, February 1). Office Airway Surgery. Elsevier BV, 46(1), 63-74. https://doi.org/10.1016/j.otc.2012.08.018
- Cicenia, J., Avasarala, S K., & Gildea, T R. (2020, June 1). Navigational bronchoscopy: a guide through history, current use, and developing technology. AME Publishing Company, 12(6), 3263- 3271. https://doi.org/10.21037/jtd-2019-ndt-11
- Kalman, L., Lubin, I M., Barker, S., Sart, D D., Elles, R., Grody, W W., Pazzagli, M., Richards, S., Schrijver, I., & Zehnbauer, B A. (2013, July 1). Current Landscape and New Paradigms of Proficiency Testing and External Quality Assessment for Molecular Genetics. American Medical Association, 137(7), 983- 988. https://doi.org/10.5858/arpa.2012-0311-ra
- Mack, M. (2001, February 7). Minimally Invasive and Robotic Surgery. American Medical Association, 285(5), 568-568. https://doi.org/10.1001/jama.285.5.568
- Tan, T., Li, Z., Liu, H., Liu, P., Zhong, W., Li, H., Sun, Y., Yan, Y., Li, K., Xu, T., Wan, S., Lou, K., Xu, J., Ying, H., Ouyang, Q., Tang, Y., Hu, Z., & Li, Q. (2018, January 1). Optimize transfer learning for lung diseases in bronchoscopy using a new concept: sequential fine-tuning. Cornell University. https://doi.org/10.48550/arxiv.1802.03617
- Lung Cancer Statistics. Available from: https://www.cdc.gov/lung-cancer/statistics/index.html.
- Cancer Stat Facts: Lung and Bronchus Cancer. Available from: https://seer.cancer.gov/statfacts/html/lungb.html.
- WCRF Lung cancer statistics. Available from: https:// www.wcrf.org/cancer-trends/lung-cancer-statistics/.
- WHO Lung Cancer. Available from: https://www.who. int/news-room/fact-sheets/detail/lung-cancer.
- Barta, J.A., C.A. Powell, and J.P. Wisnivesky, Global Epidemiology of Lung Cancer. Ann Glob Health, 2019. 85(1).
- ACS Cancer Facts & Figures 2023. Available from: https://www.cancer.org/content/dam/cancer-org/ research/cancer-facts-and-statistics/annual-cancerfacts-and-figures/2023/2023-cff-special-section-lungcancer.pdf#:~:text=URL%3A%20https%3A%2F%2Fwww. cancer.org%2Fcontent%2Fdam%2Fcancer.
- Gould, M.K., et al., Recent Trends in the Identification of Incidental Pulmonary Nodules. Am J Respir Crit Care Med, 2015. 192(10): p. 1208-14.
- Palla, C. and A. Porfiri, Pulmonary Nodules: Identification and Risk Assessment, in Thoracic Radiology: A Guide for Beginners, I. Carbone and M. Anzidei, Editors. 2020, Springer International Publishing: Cham. p. 35-42.
- Stone, E. and T.L. Leong, Contemporary Concise Review 2021: Pulmonary nodules from detection to intervention. Respirology, 2022. 27(9): p. 776-785.
- Mazzone, P.J. and L. Lam, Evaluating the Patient With a Pulmonary Nodule: A Review. Jama, 2022. 327(3): p. 264-273.
- Vindum, H.H., et al., Outcome of Incidental Pulmonary Nodules in a Real-World Setting. Clin Lung Cancer, 2023. 24(8): p. 673-681.
- Rivera, M.P., A.C. Mehta, and M.M. Wahidi, Establishing the diagnosis of lung cancer: Diagnosis and management of lung cancer, 3rd ed: American College of Chest Physicians evidence-based clinical practice guidelines. Chest, 2013. 143(5 Suppl): p. e142S-e165S.
- Heerink, W.J., et al., Complication rates of CT-guided transthoracic lung biopsy: metaanalysis. Eur Radiol, 2017. 27(1): p. 138-148.
- Katsis, J.M., et al., Bronchoscopic biopsy of peripheral pulmonary lesions in 2020: a review of existing technologies. J Thorac Dis, 2020. 12(6): p. 3253-3262.
- Kops, S.E.P., et al., Diagnostic yield and safety of navigation bronchoscopy: A systematic review and meta-analysis. Lung Cancer, 2023. 180: p. 107196.
- Cicenia, J., S.K. Avasarala, and T.R. Gildea, Navigational bronchoscopy: a guide through history, current use, and developing technology. J Thorac Dis, 2020. 12(6): p. 3263-3271.
- Diddams, M.J. and H.J. Lee, Robotic Bronchoscopy: Review of Three Systems. Life (Basel), 2023. 13(2).
- Agrawal, A., D.K. Hogarth, and S. Murgu, Robotic bronchoscopy for pulmonary lesions: a review of existing technologies and clinical data. J Thorac Dis, 2020. 12(6): p. 3279-3286.
- Ho, E., G. Hedstrom, and S. Murgu, Robotic bronchoscopy in diagnosing lung cancer-the evidence, tips and tricks: a clinical practice review. Ann Transl Med, 2023. 11(10): p. 359.
- Ali, M.S., et al., Diagnostic Performance and Safety Profile of Robotic-assisted Bronchoscopy: A Systematic Review and Meta-Analysis. Ann Am Thorac Soc, 2023. 20(12): p. 1801-1812.
- Pyarali, F.F., et al., Robotic-assisted Navigation Bronchoscopy: A Meta-Analysis of Diagnostic Yield and Complications. J Bronchology Interv Pulmonol, 2024. 31(1): p. 70-81.
- Yu Lee-Mateus, A., et al., Robotic-assisted bronchoscopy versus CT-guided transthoracic biopsy for diagnosis of pulmonary nodules. Respirology, 2023. 28(1): p. 66-73.
- Abia-Trujillo, D., et al., Mobile cone-beam computed tomography complementing shape-sensing roboticassisted bronchoscopy in the small pulmonary nodule sampling: A multicentre experience. Respirology, 2024. 29(4): p. 324-332.
- Bashour, S.I., et al., Improving Shape-Sensing Robotic-Assisted Bronchoscopy Outcomes with Mobile Cone-Beam Computed Tomography Guidance. Diagnostics (Basel), 2024. 14(17).
- Cumbo-Nacheli, G., et al., Robotic-assisted Bronchoscopy and Cone-beam CT: A Retrospective Series. J Bronchology Interv Pulmonol, 2022. 29(4): p. 303-306.
- Fielding, D. and E. van der Heijden, Cone-beam CT imaging for robotic navigation bronchoscopy. Respirology, 2024. 29(4): p. 274-276.
- Styrvoky, K., et al., Shape-Sensing Robotic- Assisted Bronchoscopy with Concurrent use of Radial Endobronchial Ultrasound and Cone Beam Computed Tomography in the Evaluation of Pulmonary Lesions. Lung, 2022. 200(6): p. 755-761.
Оригинал: https://www.ziehm.com/en/downloads/whitepaper_45_rev00_2025_bronchoscopy.pdf